Разработчики АмГУ создают гибкий манипулятор для проверки оборудования
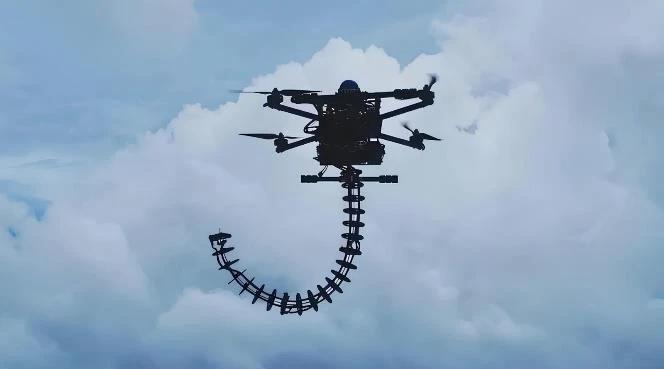
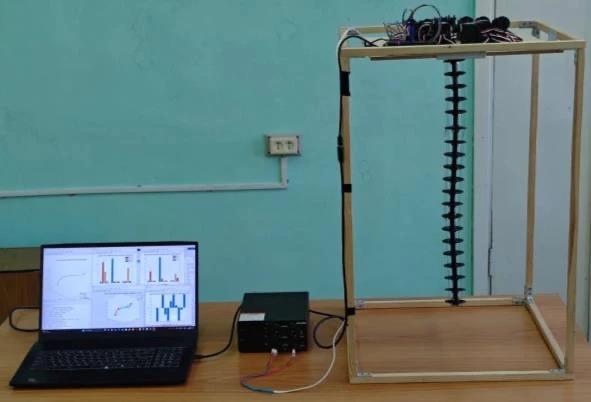
Проверить состояние труб внутри промышленной установки, осмотреть труднодоступные детали механизма или обследовать конструкции моста без сложной разборки оборудования. Для этих задач разрабатывают необычного робота, который способен изгибаться и обходить препятствия. Лабораторный образец устройства уже создан в АмГУ. Разработка получила название «Гибкий тросоприводный манипулятор». Наставник проекта - старший преподаватель кафедры автоматизации производственных процессов и электротехники ЭФ Владислав Русинов.
Обычные промышленные роботы состоят из жёстких деталей, соединённых шарнирами. Их движения ограничены конструкцией. Новый манипулятор устроен иначе: он состоит из гибких секций. Благодаря этому устройство может плавно изгибаться и обходить препятствия.
Управляют роботом с помощью специальных тросов. Когда их натяжение меняется, отдельные части конструкции поворачиваются в нужную сторону.
Манипулятор должен свободно изгибаться при перемещении к объекту, а после достижения необходимого положения - фиксировать свою форму для выполнения рабочих операций. Для этого разрабатывается специальный механизм блокировки отдельных участков конструкции.
Одна из возможных сфер применения - обслуживание промышленного оборудования.
Например, чтобы проверить состояние соединений труб внутри теплообменника, специалистам может потребоваться частичная разборка установки. Гибкий манипулятор сможет обойти внутренние препятствия и доставить к нужному месту небольшую камеру или датчик.
Сейчас одна из задач - сократить количество приводов, управляющих движением робота, с 12 до 6. Это позволит сделать конструкцию легче и компактнее. Следующим этапом станет разработка и экспериментальная проверка механизма фиксации формы, совершенствование системы управления и оценка характеристик манипулятора при выполнении практических задач.
В перспективе разработка может стать основой компактных робототехнических систем для обследования, диагностики и выполнения несложных технологических операций в труднодоступных местах, где использование обычных жёстких манипуляторов затруднено.
Обычные промышленные роботы состоят из жёстких деталей, соединённых шарнирами. Их движения ограничены конструкцией. Новый манипулятор устроен иначе: он состоит из гибких секций. Благодаря этому устройство может плавно изгибаться и обходить препятствия.
Управляют роботом с помощью специальных тросов. Когда их натяжение меняется, отдельные части конструкции поворачиваются в нужную сторону.
Манипулятор должен свободно изгибаться при перемещении к объекту, а после достижения необходимого положения - фиксировать свою форму для выполнения рабочих операций. Для этого разрабатывается специальный механизм блокировки отдельных участков конструкции.
Одна из возможных сфер применения - обслуживание промышленного оборудования.
Например, чтобы проверить состояние соединений труб внутри теплообменника, специалистам может потребоваться частичная разборка установки. Гибкий манипулятор сможет обойти внутренние препятствия и доставить к нужному месту небольшую камеру или датчик.
Сейчас одна из задач - сократить количество приводов, управляющих движением робота, с 12 до 6. Это позволит сделать конструкцию легче и компактнее. Следующим этапом станет разработка и экспериментальная проверка механизма фиксации формы, совершенствование системы управления и оценка характеристик манипулятора при выполнении практических задач.
В перспективе разработка может стать основой компактных робототехнических систем для обследования, диагностики и выполнения несложных технологических операций в труднодоступных местах, где использование обычных жёстких манипуляторов затруднено.